


با انتقال هوش مصنوعی از برنامههای ابری به سیستمهای فیزیکی مانند وسایل نقلیه، تجهیزات صنعتی و دستگاههای پزشکی، نرمافزار توکار باید به گونهای تغییر کند که کنترل رفتار مبتنی بر هوش مصنوعی را نیز شامل شود. این تحول مستلزم ترکیب فناوریهایی با ویژگیهای کاملاً متفاوت است: کنترل قطعی و هوش مصنوعی احتمالی. در نتیجه، چالش اصلی از «چگونگی اجرای هوش مصنوعی» به «چگونگی عملکرد قابلاعتماد هوش مصنوعی در دنیای فیزیکی» تغییر میکند.
بنابراین، تیمهای مهندسی و صاحبان محصول باید رویکرد خود را در تمام مراحل توسعه پروژه، از انتخاب سختافزار گرفته تا اعتبارسنجی سیستم، بازنگری کنند. این مقاله توضیح میدهد که مدلهای هوش مصنوعی و نرمافزار توکار چگونه با یکدیگر تعامل دارند، چه جنبههایی برای بررسی حیاتی هستند و برای ساخت یک محصول موفق مبتنی بر هوش مصنوعی فیزیکی به چه چیزی نیاز دارید.
چرا هوش مصنوعی فیزیکی قوانین نرمافزار توکار را تغییر میدهد
نرمافزار توکار برای هوش مصنوعی فیزیکی هم مسئول استدلال هوش مصنوعی و هم مسئول ترجمه ایمن رفتار هوش مصنوعی به اقدام فیزیکی است. همانطور که یک شرکت توسعه نرمافزار توکار با تخصص در هوش مصنوعی فیزیکی، در اینجا توضیح میدهیم که حضور مؤلفه احتمالی برای ایمن و قابلاعتماد نگه داشتن محصول به چه نوع چارچوبهای محافظتی نیاز دارد.
کنترل قطعی در برابر تصمیمات هوش مصنوعی احتمالی
سیستمهای توکار سنتی دارای رفتاری قابل پیشبینی و الگوریتمی هستند. با دریافت یک ورودی شناختهشده، نرمافزار از قوانین قطعی پیروی میکند و خروجی مورد انتظار را در زمان مشخصی تولید میکند. در مقابل، ویژگیهایی مانند بینایی ماشین یا تشخیص ناهنجاری، احتمالی و تصمیممحور هستند: ممکن است یک ورودی یکسان همیشه نتیجهای با قطعیت یکسان تولید نکند. این تفاوت بسیار حیاتی است، زیرا مدل هوش مصنوعی نمیتواند سطح پیشبینیپذیری لازم برای کارکرد ایمن یک ماشین صنعتی، وسیله نقلیه یا دستگاه پزشکی را تعیین کند. این قوانین باید توسط نرمافزار توکار اعمال شوند.
وظیفه مهندسان توکار در مواجهه با چنین سیستمهایی این است که این تفاوت را در نظر بگیرند و رابطه مناسبی بین بخش قطعی و احتمالی برقرار کنند. به این ترتیب، هوش مصنوعی تنها به ارائه ادراک، پیشبینی یا توصیهها محدود میشود، در حالی که نرمافزار توکار باید تصمیمات نهایی، زمانبندی، انتقال وضعیت، کنترل عملگرها و رفتار پشتیبان را مدیریت کند.
تعریف مرزهای حیاتی ایمنی در سیستمهای هوش مصنوعی فیزیکی
مرزهای ایمنی قوی همان چیزی است که هوش مصنوعی فیزیکی را قابلاعتماد نگه میدارد، حتی زمانی که مدلها مرتکب اشتباه میشوند. بنابراین، توسعه چنین برنامههایی باید با این تصمیم آغاز شود که هوش مصنوعی کجا اجازه دارد بر رفتار فیزیکی تأثیر بگذارد و کجا پادمانهای قطعی باید کنترل را به دست بگیرند. برای مثال، در یک ربات خودران، یک مدل هوش مصنوعی شیء را شناسایی میکند و تصمیم میگیرد به اطراف آن حرکت کند؛ اما نرمافزار توکار باید صرفنظر از پیشبینی مدل هوش مصنوعی، محدودیتهای مربوط به سرعت، گشتاور، موقعیت، تشخیص برخورد و توقف اضطراری را اعمال و اولویتبندی کند.
چنین ساختاری نیازمند رویکردی خاص برای طراحی و تست سیستم است:
- هوش مصنوعی پیشنهاد میکند، نرمافزار توکار تصمیم میگیرد: مدل هوش مصنوعی اقدامی را پیشنهاد میکند، اما یک الگوریتم ایمنی قطعی و جداگانه آن را تأیید یا مسدود میکند. بنابراین، اگر یک حسگر مجاورت در سطح سختافزار مانعی را تشخیص دهد، مسیر برنامهریزیشده توسط بینایی هوش مصنوعی را لغو کرده و ترمز اضطراری فوری را فعال میکند.
- ایزولهسازی کنترلها: خطمشیهای ایمنی باید خارج از دسترس مدل هوش مصنوعی قرار داشته باشند تا هوش مصنوعی نتواند قوانین خود را بازنویسی کند. توسعهدهندگان معمولاً وظایف ادراک غیرقطعی را روی پردازندههای با پهنای باند بالا (مانند پردازندههای گرافیکی و واحد پردازش عصبی) ایزوله میکنند، در حالی که منطق کنترل بلادرنگ را برای میکروکنترلرهای اختصاصی و قطعی که سیستمعامل بلادرنگ را اجرا میکنند، در نظر میگیرند.
- اعتبارسنجی ایمنی: برای مدیریت خطرات دنیای واقعی، تیمهای توسعه پیش از اجازه دادن به رباتها برای فعالیت در دنیای آزاد، پشتههای ادراک و تصمیمگیری را در محیطهای مجازی تست میکنند. آنها با استفاده از پایش مداوم زمان اجرا، نمرههای اطمینان هوش مصنوعی و دادههای محیطی را به صورت بلادرنگ ردیابی میکنند تا پیش از وقوع حادثه، خرابیها را شناسایی کنند.
- در نتیجه، هوش مصنوعی سیستم را هوشمندتر میکند، در حالی که نرمافزار توکار قطعی، آن هوش را محدود، قابل پیشبینی و ایمن نگه میدارد.
اجرای هوش مصنوعی روی سختافزار توکار محدود
در سیستمهای توکار با استنتاج روی دستگاه، مدلهای هوش مصنوعی روی سختافزار محدودی اجرا میشوند که منابع محاسباتی، حافظه، توان و حرارتی آنها به طور چشمگیری کمتر از سیستمهای ابری یا رایانههای لبه ردهبالا است. تیمهای توسعه هوش مصنوعی لبه تلاش میکنند تا مطمئن شوند بار کاری هوش مصنوعی با قابلیتهای دستگاه فیزیکی سازگار است.
انتخاب پلتفرم محاسباتی مناسب برای بارهای کاری هوش مصنوعی
برای انتخاب پلتفرم محاسباتی مناسب، مهم است بدانیم کدام مؤلفه سختافزاری میتواند بار کاری مورد نیاز را مدیریت کند:
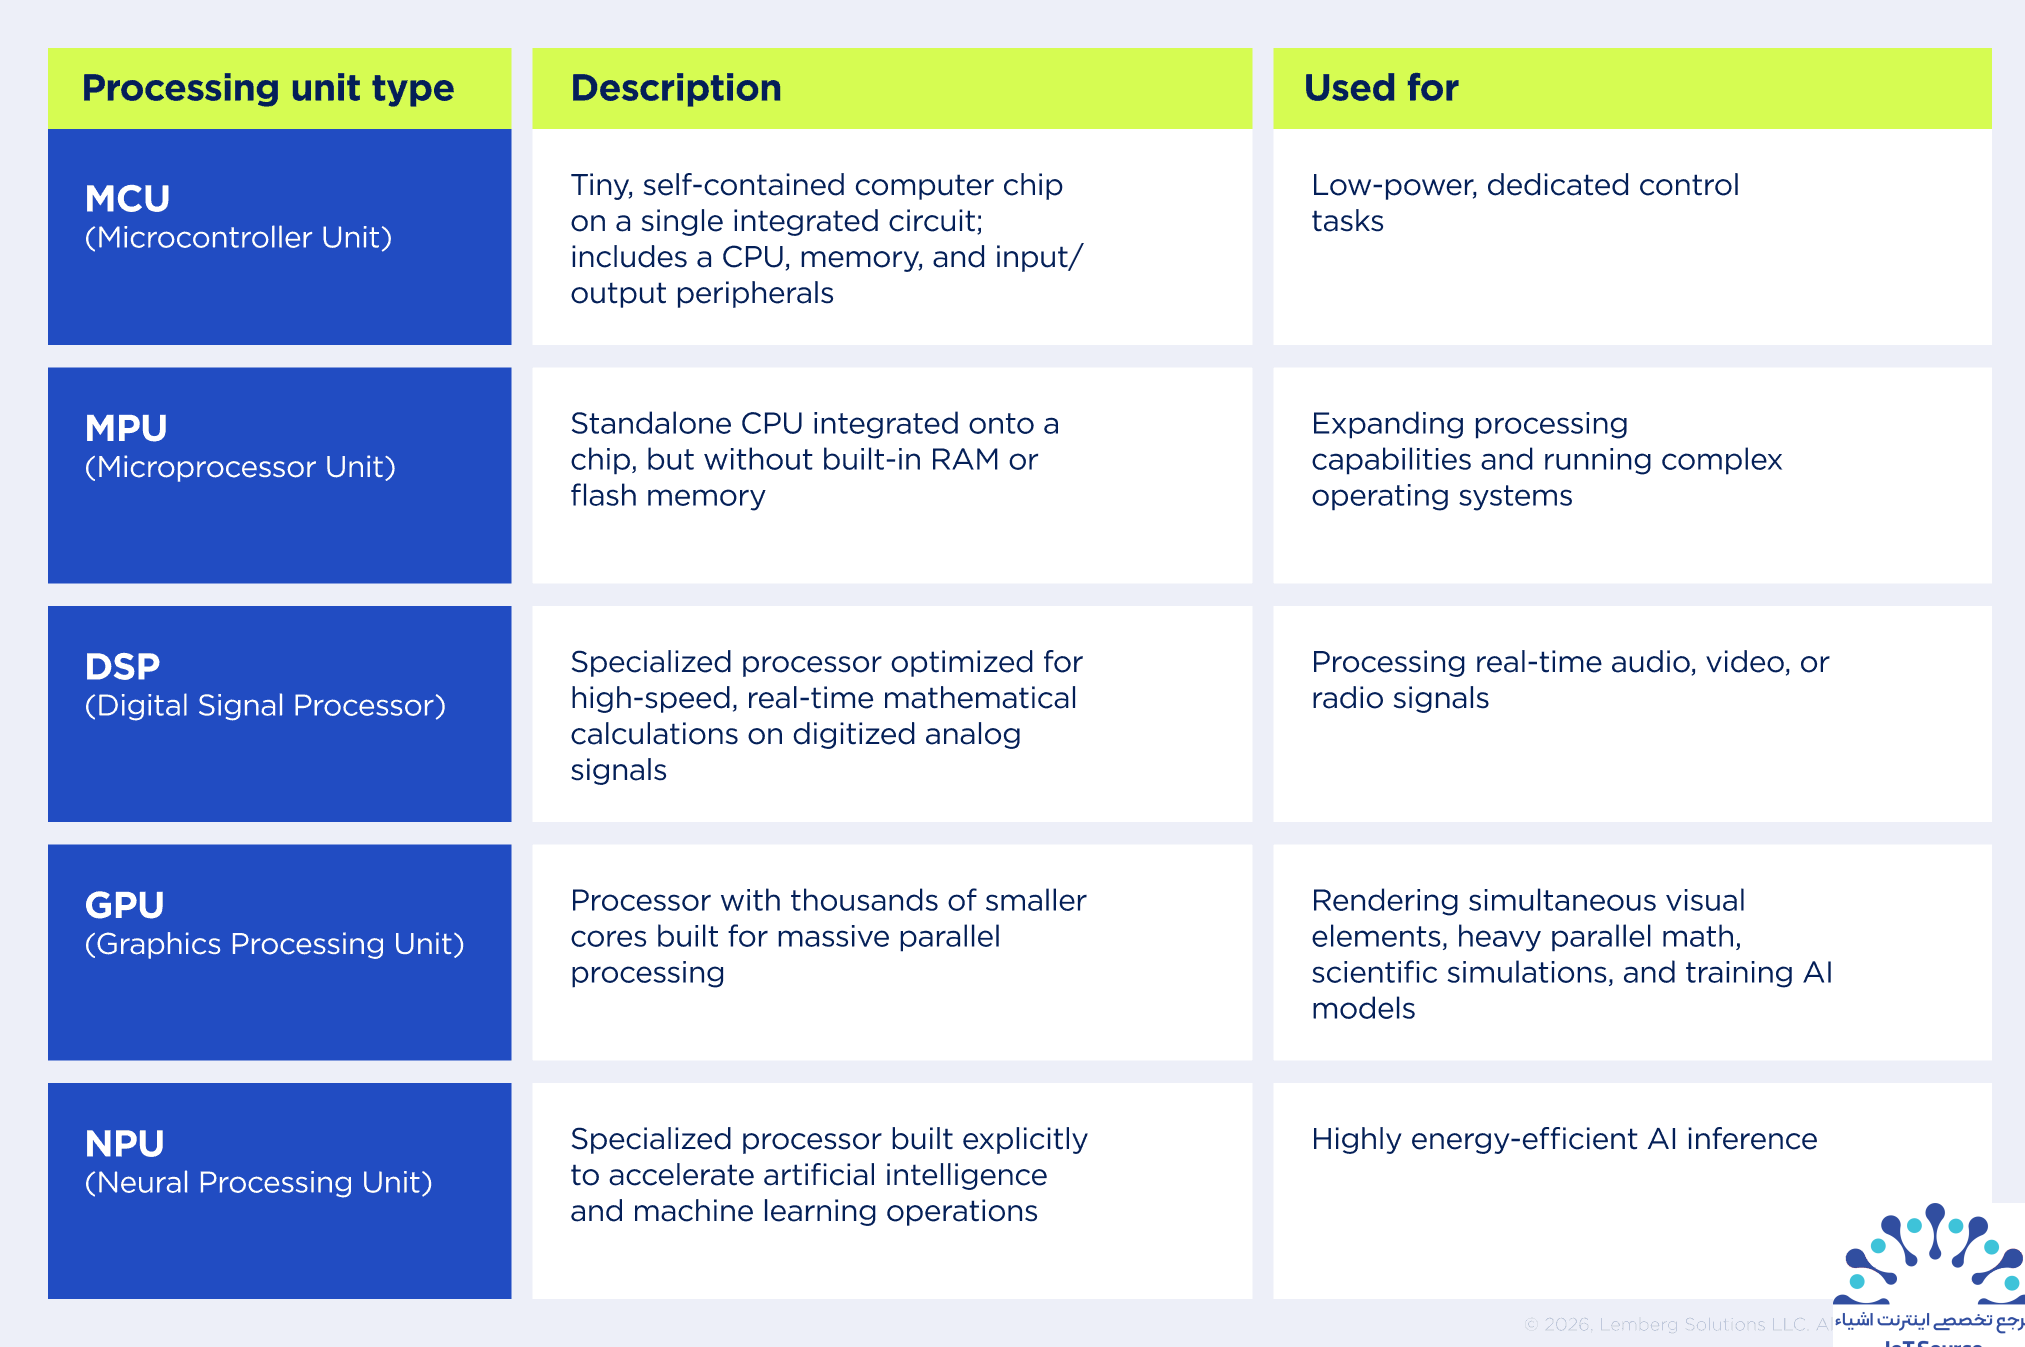
اگرچه این فهرست نسبتاً ساده به نظر میرسد، تصمیمگیرندگان تجاری باید هنگام انتخاب سختافزار عوامل دیگری را نیز در نظر بگیرند. برای مثال، پردازندهای با عملکرد استنتاج بالا بر هزینه صورتحساب مواد، مصرف برق، پیچیدگی نرمافزار، در دسترس بودن، پشتیبانی چرخه عمر و مقیاسپذیری محصول تأثیر میگذارد. از آنجا که مدل هوش مصنوعی به ندرت تمام بار کاری محاسباتی را تشکیل میدهد، باید کل خط لوله هوش مصنوعی، از جمله پیشپردازش، استنتاج، پسپردازش و ارتباطات را ارزیابی کنید تا سختافزار مناسب را انتخاب کنید.
بهینهسازی مدلهای هوش مصنوعی در محدوده سختافزار
با این حال، انتخاب پلتفرم سختافزاری مناسب آخرین مرحله نیست. در بسیاری از موارد، مدل هوش مصنوعی باید بهینهسازی شود تا دقت کافی را ارائه دهد و مصرف منابع را کاهش دهد. برای این منظور، مهندسان یادگیری ماشین توکار از روشهای ویژهای مانند کمّیسازی، هرس کردن، تقطیر دانش، معماریهای کوچکتر یا شتابدهی سختافزاری اختصاصی استفاده میکنند.
هنگام بهینهسازی یک مدل، تعیین نتیجه مطلوب بسیار مهم است: کوچکترین یا سریعترین مدل لزوماً بهترین گزینه نیست اگر دقت آن با وظیفه فیزیکی مورد نظر مطابقت نداشته باشد. نرمافزار توکار همچنین میتواند مدل بهینهشده را با ایجاد تعادل در تخصیص حافظه، زمانبندی استنتاج و جابجایی دادههای حسگر به شکلی کارآمد یکپارچه کند.
طراحی با در نظر گرفتن محدودیتهای توان، حرارتی و استقرار
چالش اصلی دستگاههای هوش مصنوعی فیزیکی این است که در چارچوب محدودیتهای دنیای واقعی فعالیت میکنند: منابع انرژی محدود، شرایط دمایی و رطوبتی خاص، و محدودیتهای اندازه. بنابراین، یک ربات باتریخور نمیتواند به طور مداوم حداکثر توان محاسباتی را مصرف کند و یک دستگاه صنعتی نیز نمیتواند گرمای نامحدودی را دفع کند.
در خصوص بارهای کاری هوش مصنوعی، مهندسان میتوانند با استفاده از نرمافزار، زمان و نحوه اجرای آنها را مدیریت کنند؛ مثلاً فرکانس استنتاج را به صورت پویا تنظیم کنند، از پردازش کممصرف برای پایش مداوم استفاده کنند، یا در صورت نیاز توان محاسباتی بیشتری را به کار بگیرند.
استقرار مدل هوش مصنوعی و میانافزار (شامل بستهبندی، بهروزرسانی و پایش) نیز اهمیت دارد و نباید به دستگاه فیزیکی و عملیات تجاری آسیبی برساند. برای مثال، ممکن است یک مدل هوش مصنوعی توکار بلادرنگ در آزمایشگاه عملکرد خوبی داشته باشد، اما هنگام استقرار روی هزاران دستگاه فیزیکی دچار تأخیر شود. برای جلوگیری از چنین شرایطی، عملکرد هوش مصنوعی باید در کنار بهرهوری انرژی، رفتار حرارتی، قابلیت اطمینان و مدیریت چرخه عمر ارزیابی شود.
چرا راستیآزمایی و اعتبارسنجی با هوش مصنوعی پیچیدهتر میشود
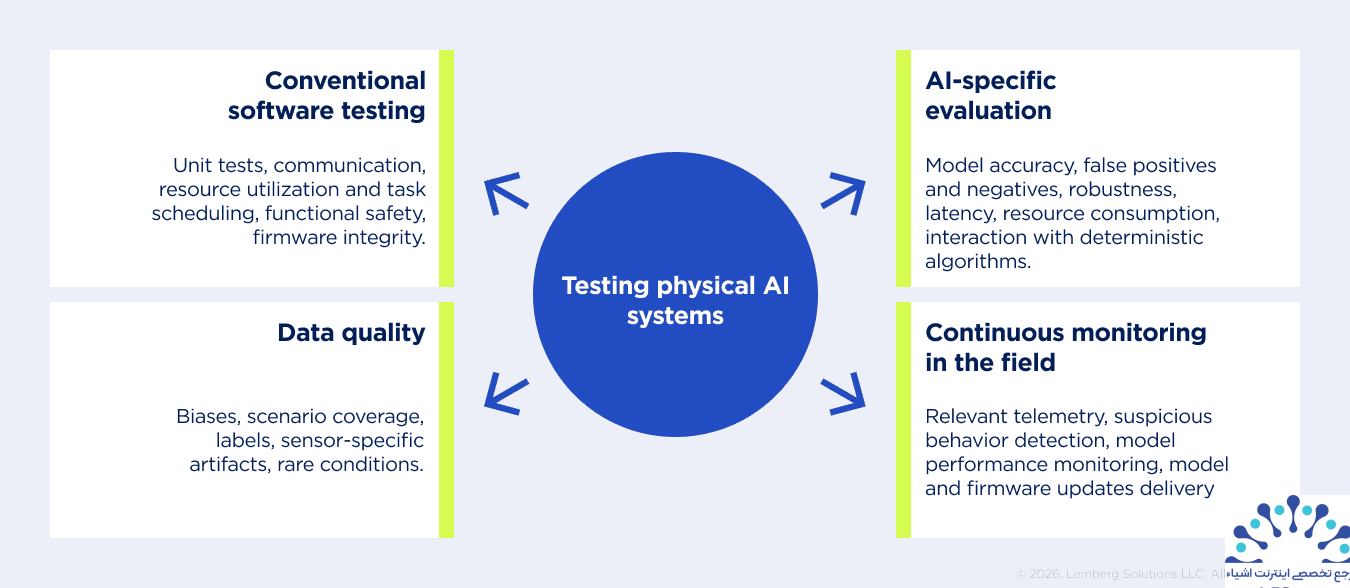
هنگام اعتبارسنجی سیستمهای هوش مصنوعی فیزیکی، شما در حال تست سیستمی هستید که رفتار آن به دادهها، مدلهای آموزشدیده، شرایط محیطی و تصمیمات احتمالی بستگی دارد. اثبات عملکرد صحیح چنین سیستمی نیازمند ترکیبی از روشها است: تست نرمافزاری مرسوم، ارزیابیهای اختصاصی هوش مصنوعی، و پایش مداوم در محیط واقعی.
چرا تست نرمافزار سنتی دیگر کافی نیست
تستهای توکار سنتی میتوانند ورودیها و خروجیهای مشخصی را تعریف کرده و تأیید کنند که سیستم به طور مداوم نتیجه درستی تولید میکند. مؤلفههای مبتنی بر هوش مصنوعی این رویکرد را دشوارتر میکنند، زیرا برای هر ورودی یک خروجی واحد وجود ندارد و عملکرد میتواند در شرایط مختلف مانند نور محیط، نویز حسگر، انواع مختلف اشیاء یا حالات خاص تغییر کند.
بنابراین، تستها باید دقت مدل، موارد مثبت و منفی کاذب، استحکام، تأخیر، مصرف منابع و نحوه تعامل تصمیمات هوش مصنوعی با نرمافزار کنترل قطعی را ارزیابی کنند. برای تصمیمگیرندگان تجاری، نکته مهم این است که موفقیت در تستهای عملکردی لزوماً به این معنا نیست که سیستم هوش مصنوعی فیزیکی در شرایط دنیای واقعی نیز دقیقاً مطابق انتظار رفتار خواهد کرد.
کیفیت دادهها به بخشی از فرآیند راستیآزمایی تبدیل میشود
کیفیت و میزان نمایندگی دادههای آموزشی و تستی مستقیماً بر رفتار سیستم هوش مصنوعی تأثیر میگذارد. وجود سوگیری، سناریوهای ازدسترفته، برچسبهای نادرست، مصنوعات مختص حسگر یا پوشش ناکافی شرایط نادر میتواند مشکلاتی ایجاد کند که تستهای نرمافزاری سنتی قادر به کشف آنها نیستند.
مهندسان توکار میتوانند با بررسی اینکه آیا مدل مستقرشده به درستی کار میکند و آیا دادههای مورد استفاده برای توسعه آن به اندازه کافی نمایانگر محیطهای عملیاتی محصول هستند، از بروز رفتارهای غیرمنتظره جلوگیری کنند. منشأ دادهها، نسخهسازی مجموعه دادهها، کیفیت برچسبگذاری و قابلیت ردیابی از مراحل ضروری در فرآیند راستیآزمایی سیستمهای هوش مصنوعی فیزیکی به شمار میروند.
اعتبارسنجی پس از استقرار نیز ادامه دارد
حتی پس از انجام تستهای کامل، یک سیستم هوش مصنوعی ممکن است در محیط واقعی با ترکیبهایی از ورودیها مواجه شود که در طول مرحله توسعه وجود نداشتهاند. تغییرات در محیطهای عملیاتی، ویژگیهای حسگر، رفتار کاربر و اطراف فیزیکی میتواند به مرور زمان عملکرد مدل را کاهش دهد که به آن پدیده رانش داده یا مفهوم گفته میشود.
برای جلوگیری از این پدیده، نرمافزار توکار شامل مکانیسمهایی برای جمعآوری تلهمتری مناسب، تشخیص رفتار مشکوک، پایش عملکرد مدل و ارسال ایمن بهروزرسانیهای مدل یا میانافزار در صورت نیاز است. این امر باعث میشود اعتبارسنجی از یک فعالیت مقطعی پیش از عرضه، به مسئولیتی در طول کل چرخه عمر محصول تبدیل شود؛ به طوری که محصول باید در تمام طول عمر عملیاتی خود قابل مشاهده و راستیآزمایی باقی بماند.
چرا حل هوش مصنوعی فیزیکی به چیزی فراتر از تخصص توکار نیاز دارد
عملکرد سیستمهای هوش مصنوعی فیزیکی به تعامل اجزای مختلفی بستگی دارد: مدلهای هوش مصنوعی، حسگرها، قطعات الکترونیکی، میانافزار، اجزای مکانیکی، ارتباطات و زیرساختهای ابری یا لبه. در اینجا توضیح میدهیم چه چیزی به این اجزا کمک میکند تا به عنوان یک محصول فیزیکی یکپارچه و قابلاعتماد با یکدیگر کار کنند.
ساخت تیمهای مهندسی چندتخصصی
یک محصول موفق هوش مصنوعی فیزیکی نیازمند تخصص در حوزههای گوناگون است و تصمیمات در این زمینهها ارتباط تنگی با یکدیگر دارند. ممکن است یک مهندس هوش مصنوعی به وضوح تصویر یا توان محاسباتی خاصی نیاز داشته باشد، در حالی که مهندس توکار باید بررسی کند که آیا بار کاری مورد نظر با محدودیتهای بلادرنگ و توان مطابقت دارد یا خیر. همزمان، تیم سختافزار باید اطمینان حاصل کند که قطعات انتخابشده میتوانند از عملکرد و چرخه عمر مورد نیاز پشتیبانی کنند.
مسئولیتپذیری در سطح سیستم و ارتباطات مؤثر در تیمهای هوش مصنوعی فیزیکی کمک میکند تا تعادلمیان بخشهای مختلف سیستم حفظ شود. وجود یک سرپرست چندتخصصی که بر تیم نظارت دارد، از تلاشهای بهینهسازی مجزایی که طراحی کلی را مختل میکنند جلوگیری میکند؛ مثلاً زمانی که تلاش برای افزایش ۲ درصدی دقت، باتری را خیلی سریع تخلیه میکند. برقراری ارتباطات صحیح، امکان طراحی همزمان و حل تعارضات را پیش از قطعی شدن طرحهای فیزیکی و پرهزینه شدن تغییرات فراهم میسازد.
طراحی یکپارچه در سراسر چرخه عمر محصول
همکاری میانرشتهای باید از مراحل اولیه آغاز شده و از ایده تا استقرار و نگهداری ادامه یابد. تصمیمات معماری، از انتخاب حسگر گرفته تا تقسیمبندی پردازش لبه در برابر ابر، در نهایت هزینه، عملکرد، مصرف برق، ایمنی و قابلیت ارتقای محصول را در آینده تعیین میکنند.
همین اصول در دوران تولید و بهرهبرداری نیز صادق است؛ مکانیسمهای بهروزرسانی میانافزار، استقرار مدل، تلهمتری، امنیت سایبری، عیبیابی و مدیریت چرخه عمر سختافزار باید پیش از ورود محصول به بازار در نظر گرفته شوند. تصمیمات معماری اولیه باید کل چرخه عمر محصول را پوشش دهند، زیرا تغییر دادن یک لایه در مراحل بعدی میتواند پیامدهای پرهزینه و زمانبری برای سایر بخشها به همراه داشته باشد.
نتیجهگیری
نرمافزار توکار در حوزه هوش مصنوعی فیزیکی باید پلی میان هوش مصنوعی احتمالی و کنترل فیزیکی قطعی ایجاد کند، هوش مصنوعی را در چارچوب محدودیتهای سختافزاری و توانی شدید پیادهسازی کند و تضمین نماید که رفتار هوشمند دستگاه در شرایط دنیای واقعی ایمن و قابلاعتماد باقی میماند.
در عین حال، کیفیت دادهها، تستهای دنیای واقعی، پایش مداوم و بهروزرسانیهای چرخه عمر همگی به بخشی از مسئولیتهای مهندسی تبدیل میشوند و تیمها را ناچار میسازند به جای کار به صورت توالییافته، در هماهنگی کامل با یکدیگر فعالیت کنند. موفقیت در حوزه هوش مصنوعی فیزیکی نتیجه رویکرد مهندسی سیستمها است؛ رویکردی که در آن نرمافزار توکار بستر قابلاعتمادی را برای عملکرد ایمن و قابل پیشبینی هوش مصنوعی در دنیای فیزیکی فراهم میسازد.
منبع: What Embedded Software Must Solve for Physical AI Systems — IoT For All؛ نویسنده: Lemberg Solutions
منبع: iotforall